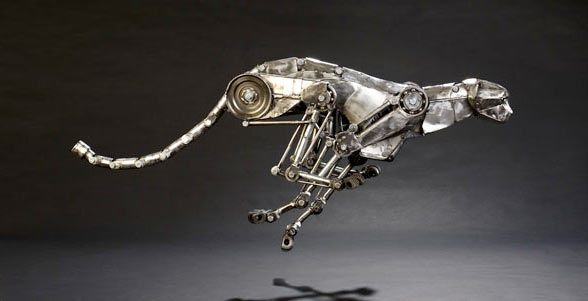
Зараз багато робототехніки по всьому світу працюють над відтворенням в металі рухової активності гепардів (і інших котячих). Адже саме ці тварини славляться плавністю ходи і швидкістю бігу. Великих успіхів в наслідуванні живому організму домоглися японські дослідники з університету Осаки (Osaka University).
Їх останній проект отримав назву Pneupard – скорочення від “пневматичний гепард”. Його головна відмінність від існуючих аналогів – це пневматичні штучні м’язи, які й допомагають роботові пересуватися.
Ці “мускули” виготовлені з гумової трубки, укладеної в оболонку з нейлону. При заповненні повітрям вони починають скорочуватися, імітуючи мускулатуру живого організму. Пневматичні м’язи здатні створювати потужні короткі імпульси сили і разом з тим бути дуже гнучкими і ударостійкими.
Конструкція кінцівок робота рухома і повністю повторює котячі лапки за формою, силі і набору рухів. У поєднанні з пневматичними м’язами вони забезпечують реалістичність, яка недоступна аналогам, працюючим від електродвигуна.
Цікаво, що м’язи робота не запрограмовані дослідниками вручну, вони працюють, спираючись на дані про електричної активності м’язів, записані під час ходьби живої кішки по біговій доріжці. Pneupard використовує тільки датчики тиску, встановлені на кожній кінцівці.
За словами дослідників, цей проект спрямований на повне відтворення локомоції котячих і створення справжньої біонічної платформи. На її прикладі вчені планують детально вивчити особливості руху цих тварин, для того щоб в майбутньому можна було використовувати їх при будівництві біонічних роботів нового покоління.
Учені також підкреслюють, що не збираються конкурувати в швидкості з роботом-гепардом, створеним компанією Boston Dynamics, принаймні, поки. Головним завданням для японських винахідників таки залишається легкість конструкції, економічна доступність і плавність рухів “пневмогепарда”.