Зовсім недавно, побудова 3D моделей була кропітким і трудомістким завданням. Компанія Microsoft багато зробила, щоб полегшити життя промисловим дизайнерам, аніматорам, архітекторам. Інженери пристосували датчики створення 3D-моделей об’єктів і середовищ в Kinect Fusion.
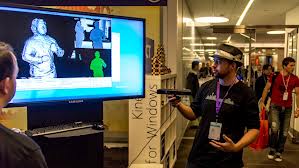
Kinect Fusion був представлений на SIGGRAPH в 2011 році і був оголошений в якості майбутнього оновлення Kinect для Windows SDK в листопаді минулого року. Новинка швидко створює високо деталізовані 3D моделі, приймаючи глибину даних, отриманих від датчиків Kinect для Windows, і усереднюючи свідчення послідовності сотень або тисяч кадрів. Це дозволяє системі створити більш детальну модель.
3D-моделі крупних об’єктів або середовищ можуть бути отримані шляхом переміщення датчика Kinect навколо зазначеного об’єкта або навколишнього середовища, в той час як більш дрібні об’єкти можуть бути скановані шляхом переміщення об’єкта перед датчиком. Крім того Kinect Fusion також може бути використаний для додатків доповненої реальності 3D і з 3D вимірюваннями.