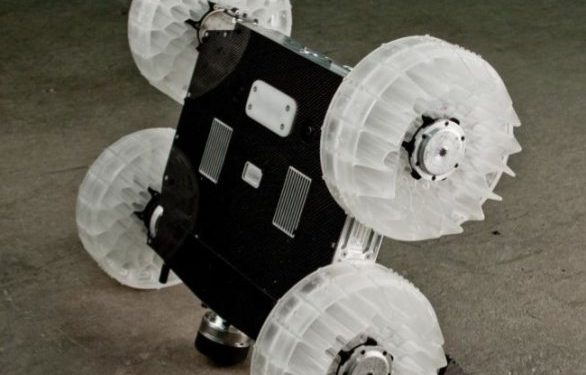
Учені створили прототип найпростішого стрибаючого робота і показали, що для максимальної енергоефективності він повинен здійснювати стрибки поза частоти резонансу.
Робота фізиків опублікована в журналі Physical Review Letters, коротко про її зміст можна прочитати на сайті Американського фізичного товариства.
Автори роботи, інженери з Університету Джорджії спочатку працювали над вивченням механіки стрибків на різних поверхнях. Для перевірки базових параметрів такого способу пересування вони створили максимально спрощений прототип стрибаючого робота. Він являв собою мотор, керуючий рухом металевого стержня, до низу якого була закріплена пружина.
Крім того, вченим вдалося виявити спосіб, за допомогою якого робот може стрибнути на заздалегідь визначену висоту, витративши на це в десять разів менше енергії, ніж зазвичай. Такий стрибок (“заїкатися стрибок”, представлений в даному відео зліва) має на увазі попереднє рух стержня з пружиною догори і завершується тривалим відштовхуванням.