Американські фізики створили робота, здатного перевертатися в падінні і використовувати свій хвіст для утримання рівноваги і приземлення на чотири “лапи”, як це роблять його живі аналоги – ящірки, і представили його світу в п’ятницю на конференції Товариства експериментальної біології в Зальцбурзі.
“Не завжди відразу зрозуміло, який механізм тварина використовує для утримання рівноваги в падінні або перевороту при падінні спиною вниз. В залежності від розміру тіла, його обрисів і розподілу мас існує безліч стратегій, до яких вдаються живі істоти для виконання такого трюку”, – пояснив керівник групи Ардіан Юсуфі (Ardian Jusufi) з університету штату Каліфорнія в Берклі (США).
Юсуфі і його колеги спостерігали за падіннями і приземлення двох видів ящірок – зелених анолисов (Anolis carolinensis) і будинкових геконів (Hemidactylus platyurus).
Раніше ця ж група вчених вивчила рух тарганів і тих же геконів при стрибку з одного боку гілки на іншу і створила робота, що імітує “сальто” тарганів.
У новому експерименті автори статті записували стрибки плазунів на високошвидкісну відеокамеру і аналізували дії тварин в польоті.
Виявилося, що обидва види ящірок використовували свій довгий хвіст для управління польотом. Під час падіння анолиси і гекони різко рухали хвостом в одну сторону і користувалися інерцією для повороту в протилежному напрямку.
Це дозволяло їм швидко перевертатися на інший бік, утримувати рівновагу і акуратно приземлятися на чотири лапи.
Як відзначають дослідники, ці ящірки володіють приблизно однаковою масою тіла і обрисами тіла, але різною довжиною хвоста. Тому гекони змушені повертати свій хвіст трохи далі, ніж анолис для досягнення аналогічного ефекту.
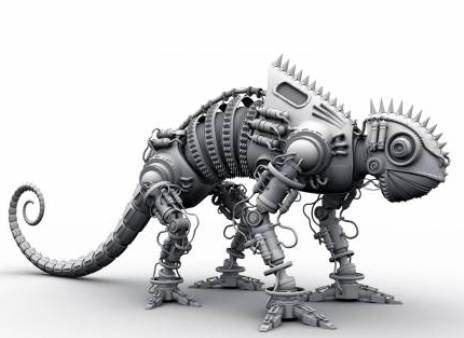
Фізики об’єднали отримані дані у вигляді математичної моделі, яка описує механізм повороту і приземлення при падінні. Вони перевірили її в дії за допомогою робота, що імітує рух ящірок в падінні. Вони назвали свій винахід “Поворобот” (RightingBot).
За словами вчених, даний пристрій настільки ж успішно використовує свій хвіст для “м’якої посадки” при падінні, що і його живі кузени.
Юсуфі і його колеги вважають, що їх математична модель може бути використана при створенні складних роботів, призначених для пересування по пересіченій місцевості, де висока ймовірність падіння з великої висоти.